

¿Cómo elegir el motor del robot inteligente?
Dejar un mensaje
El movimiento conjunto en el sistema de robot requiere el control de un micromotor de CC, pero en aplicaciones prácticas, debe controlarse mediante una aceleración y un desacelerador, entonces, ¿por qué no conducir directamente el robot inteligente con un micromotor de CC?
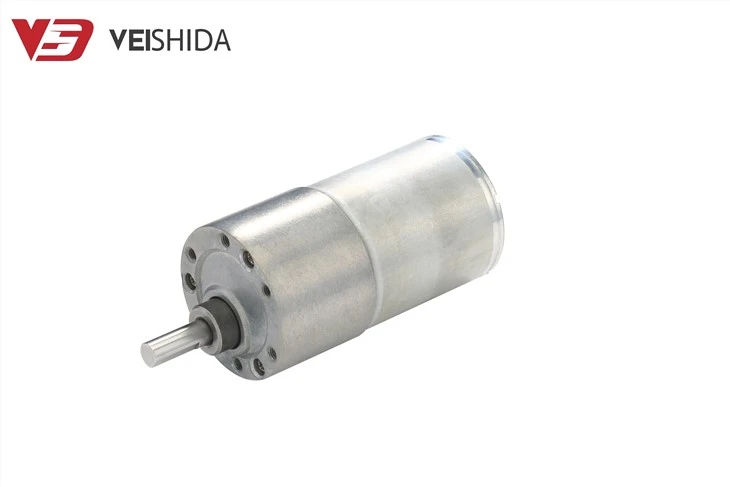
Uno es el par y el otro es el control de precisión de circuito cerrado. El uso de micromotores de engranajes puede impulsar fácilmente cargas pesadas. Esta es una razón importante por la que los robots inteligentes utilizan motores con engranajes. Por ejemplo, la relación de reducción del motor de engranajes cortos es 50: 1, y el eje de salida del reductor se altera y se transmite al extremo del motor, que se reduce en 37 dB en comparación con el accionamiento directo, lo que resulta en un mayor cierre. precisión del bucle. eje de salida del reductor. Al mismo tiempo, el momento de inercia equivalente del rotor aumenta 2500 veces, por lo que el enlace de retardo del bucle de control está dominado por la inercia del rotor y el rotor es impulsado por la fuerza electromagnética directa, por lo que no hay par de retardo. . La capacidad de control es mejor que la transmisión directa.
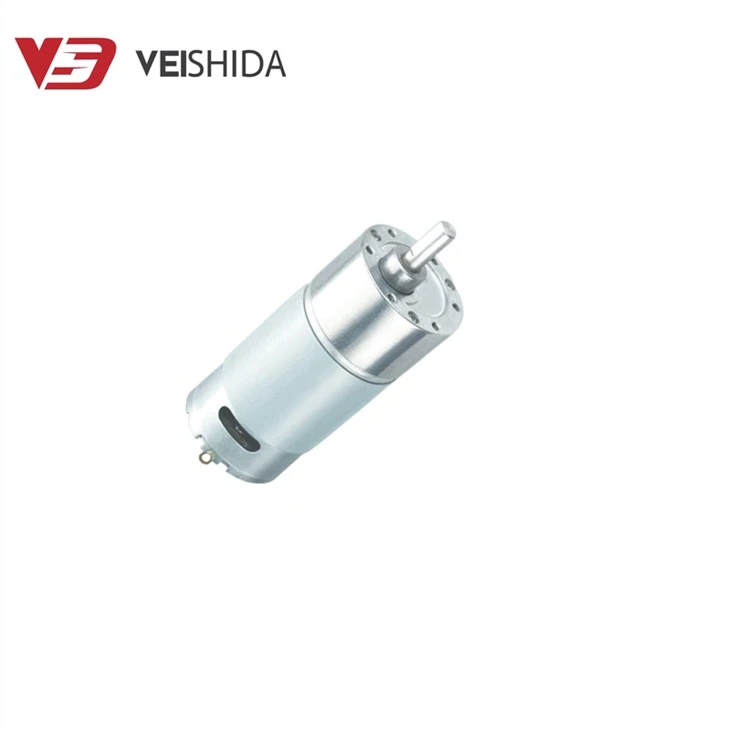
Además de lograr características de alta torsión a baja velocidad, esto también puede deberse al uso de un motor de CC en el robot, que puede usar un reductor con una relación de transmisión más alta (2-transmisión por etapas o superior). ) El uso de motorreductores no es perfecto y aún existen algunas deficiencias. En comparación con los dos, es más adecuado utilizar motores con engranajes.
Lo anterior es la razón por la que el reductor de velocidad no puede controlarse directamente para controlar el movimiento de la articulación controlando directamente la velocidad del micromotor. Aunque existen robots accionados por motores de accionamiento directo, la madurez es aún muy baja. Las personas en la industria del motor aún deben continuar con su investigación, con la esperanza de desarrollar motores de accionamiento directo que sean más adecuados para los robots lo antes posible.


